


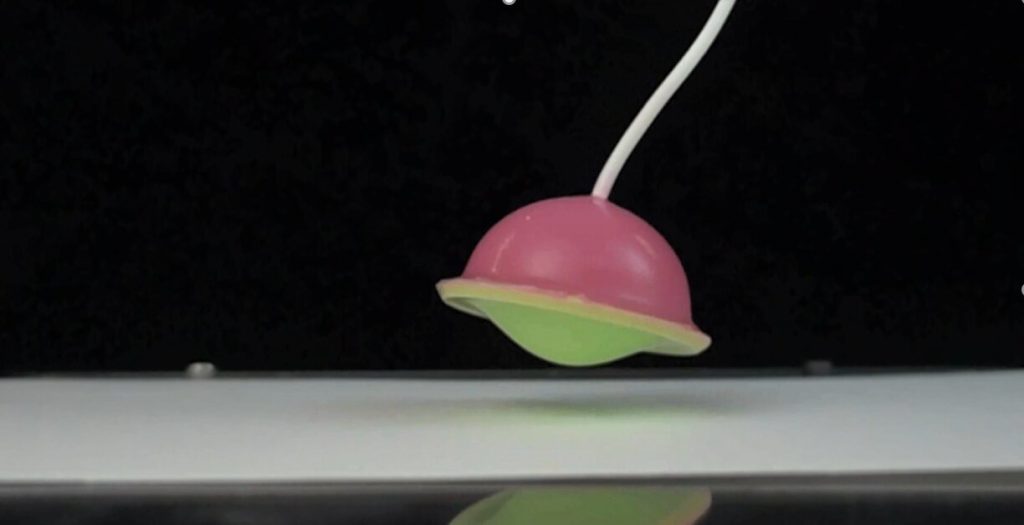
از بین رفتن ناگهانی ثبات ساختاری، معمولاً یکی از کابوسهای مهندسی است. اما ، همانطور که هر کسی که تا به حال با اسباب بازی پوپر بازی کرده است می داند کمانش (buckling) انرژی زیادی آزاد می کند. هنگامی که ساختار یک پوپر جمع می شود، انرژی آزاد شده حاصل از بی ثباتی به وجود آمده، اسباب بازی را که در هوا به پرواز در میاورد. محققان دانشکده مهندسی و علوم کاربردی دانشگاه هاروارد، جان پالسون و انستیتوی مهندسی بیولوژیکی ویس هاروارد (SEAS) از این انرژی استفاده کرده اند و با الهام گرفتن از پوپر، یک محرک نرم سریع و پر سرعت ساخته اند. این تحقیق در Science Robotics منتشر شده است.
بنجامین گوریسن، همکار فوق دکتری در SEAS و نویسنده اول مقاله گفت: “روبات های نرم دارای پتانسیل عظیمی برای طیف گسترده ای از کاربردها هستند، از ابزارهای جراحی با حداقل تخریب و اسکلتهای خارج از بدن گرفته تا گیره های انبارداری (warehouse grippers) و افزونه های بازی ویدیویی”. “اما کاربرد محرک های نرم امروزه محدود به سرعت آنهاست.”
محرک های نرم سیال در بارگیری نیرو و جابجایی کند هستند زیرا برای کار به جریان سیالات، چه گاز یا مایع ، وابسته اند که توسط لولهها و شیرهای موجود در دستگاه محبوس شده اند.
دیوید ملانكون، دانش آموخته فارغ التحصیل در SEAS و همكار اول مولف مقاله گفت: “در این كار نشان دادیم كه می توانیم برای رفع این محدودیت، ناپایداریهای الاستیک را مهار كنیم، و با جداسازی ورودی کند از خروجی یك محرك نرم روان با قابلیت پرش سریع داشته باشیم.”
کاتیا برتولدی، استاد مکانیک کاربردی در SEAS و نویسنده ارشد مطالعات گفت: “این محرک یک بلوک آماده است که می تواند در یک سیستم روباتیک کاملاً نرم ادغام شود تا توانایی خزیدن، راه رفتن، شنا کردن و پرش را به روبات های نرم اهدا نماید.”. “با یکپارچه کردن بلوک ما در طراحی، این ربات ها می توانند با خیال راحت در سطوح جدید حرکت کنند.” برتولدی همچنین عضو هیات علمی دانشکده Wyss است.
محققان به همان نیروی پیشرانه ای تکیه کردند که اسباب بازی پوپر (Jumping Poppers) را به حرکت در میاورد. این تیم محرک ها را با دو کلاه کروی – در واقع دو پوپر – طراحی کرده اند مانند عروسک های جهبه سازی روسی (Russian Nesting Dolls) که در کنار هم قرار گرفته اند. پس از تورم، فشار بین این دو کلاه ایجاد می شود و درپوش ضخیم خارجی منبسط می شود، در حالی که درپوش داخلی خم شده سپس رها میشود و با برخورد به زمین دستگاه را به هوا پرت می کند.
در حالی که این دستگاه ساده به نظر می رسد، درک بنیاد فیزیکی موجود در بازی برای کنترل و بهینه سازی عملکرد ربات بسیار مهم بود. اکثر تحقیقات قبلی در مورد کمانش پوسته، چگونگی جلوگیری از آن را مورد مطالعه قرار دادند، اما گوریسن، ملانکون و بقیه اعضای تیم خواستار افزایش بی ثباتی بودند.
همانطور که سرنوشت رقم خواهد زد، یکی از پیشگامان تحقیق در مورد کمانش پوسته ، فقط دو طبقه بالاتر از تیم برتولدی در سالن پیرس قرار دارد. پروفسور برجسته جان دابلیو هاچینسون، که در سال 1964 به دانشکده هاروارد پیوست، برخی از اولین تئوری ها را برای توصیف و کمی سازی ساختارهای پوسته کمانش توسعه داده است.
گوریسن گفت: “تحقیقات ما جنبه های متفاوتی از برخی نظریه های [هاچینسون] را نمایان میکند و این امر ما را قادر می سازد تا این نظریه ها را در حوزه های تحقیقاتی دیگر نیز به کار گیریم.”
ملانكون گفت: “خوب بود كه بتوانیم از یكی از پیشگامان این حوزه بازخورد بگیریم.” “او این نظریه را برای جلوگیری از خرابی (Failure) تدوین کرد و اکنون ما از آن برای ایجاد کمانش استفاده می کنیم.”
محققان با استفاده از تئوریهای ایجاد شده و همچنین ابزارهای جدید شبیه سازی عددی، توانستند رابطه فشار بین این دو پوسته را توصیف و تنظیم کنند تا ربات نرمی تولید شود که قادر است بارها و بارها مقدار مشخصی از انرژی را آزاد کند. این رویکرد را می توان در هر شکل و هر اندازه اعمال کرد. این رویکرد می تواند در همه چیز از دستگاه پزشکی کوچک برای سوراخ کردن رگ یا ربات های بزرگ اکتشافی برای عبور از زمین های ناهموار استفاده شود.
منبع:
دانشکده مهندسی و علوم کاربردی دانشگاه هاروارد جان پالسون